參賽序號:1-10
海報主題
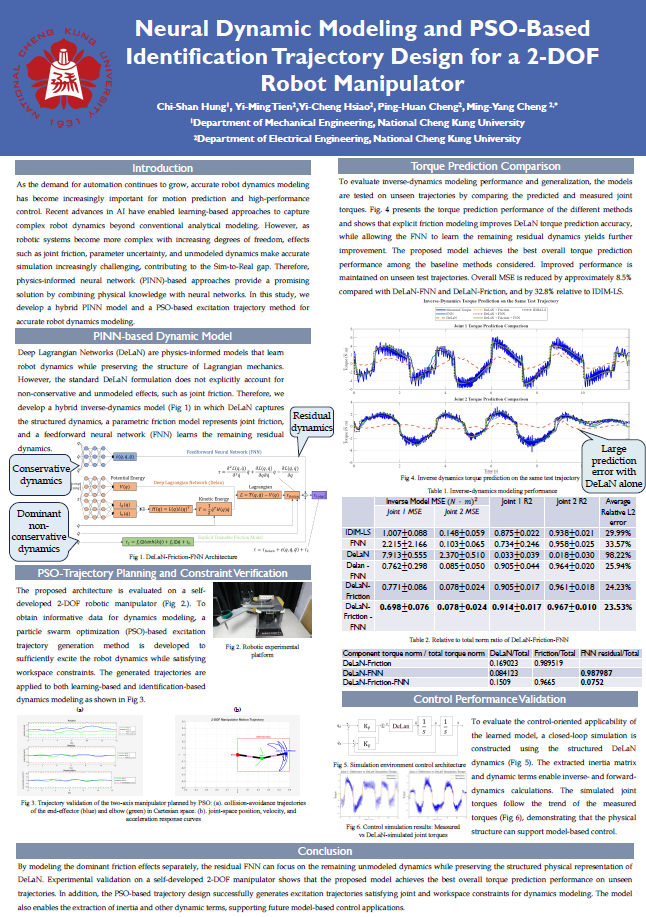
結合PINN動力學建模與PSO激勵軌跡設計於二自由度機械手臂研究
系級
機械系
指導老師及參賽學生
指導老師:鄭銘揚
參賽學生:洪啓善
構想說明
精確掌握機器人動力學對高精度控制至關重要。近年基於拉格朗日力學的神經網路廣泛應用於動力學建模,但對非保守動力學的描述仍有限。本研究提出一種混和式架構,結合深度拉格朗日網路(DeLaN)、前饋類神經網路(FNN)、以及參數化關節摩擦模型,並於自行開發的二自由度機械手臂進行逆向動力學建模驗證。此外,本研究發展一種粒子群最佳化(PSO)生成激發軌跡,用來提升機械手臂的激發程度。結果顯示,透過顯式建模關節摩擦並限制FNN學習剩餘殘差動力學,可較基準模型進一步提升關節力矩預測精度與泛化能力。
-
分享:


 115年活動熱烈報名中!