參賽序號:1-8
海報主題
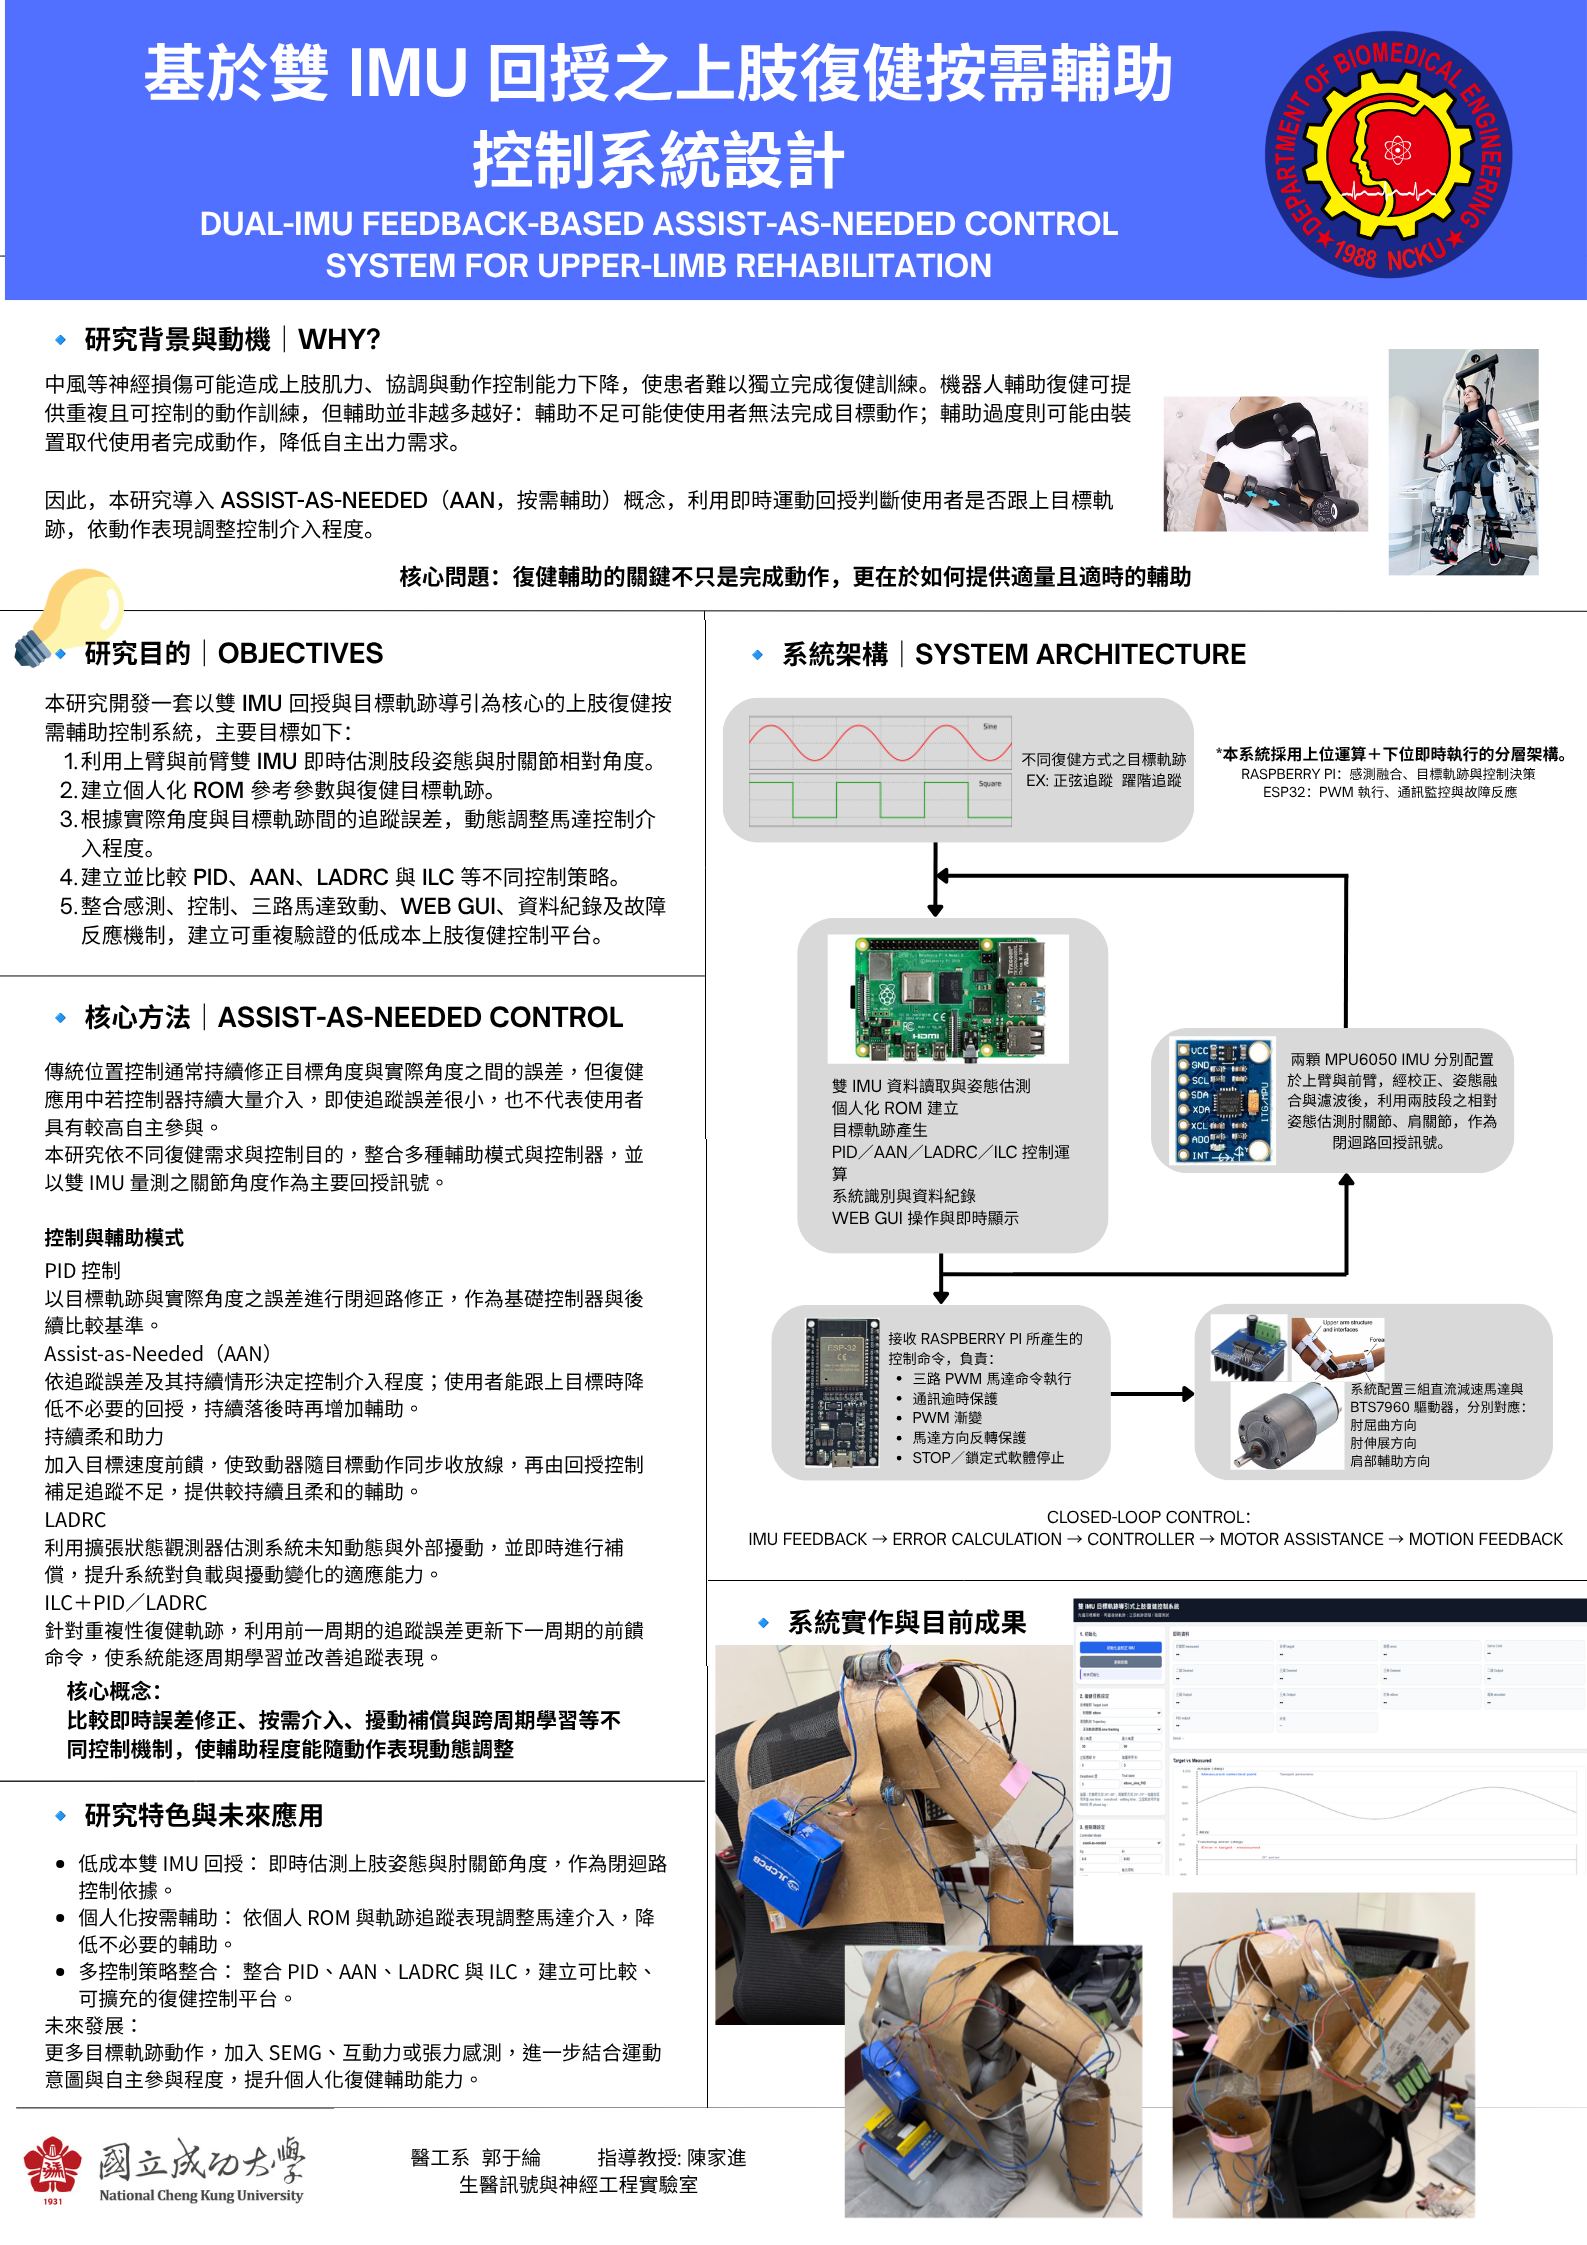
基於雙 IMU 回授與目標軌跡導引之 上肢復健按需輔助控制系統設計
系級
醫工系
指導老師及參賽學生
指導老師:陳家進
參賽學生:郭于綸
構想說明
本專題提出一套基於雙 IMU 回授與目標軌跡導引之上肢復健按需輔助控制系統。系統於上臂與前臂配置慣性量測單元,即時估測肘關節運動,並依個人活動範圍建立復健參考參數與目標軌跡。控制架構整合 PID、表現式 Assist-as-Needed、持續柔和助力、線性自抗擾控制(LADRC)及迭代學習控制(ILC),以追蹤誤差、系統擾動與重複任務表現調節致動介入。
硬體由 Raspberry Pi、ESP32、雙 IMU 與三路馬達致動模組構成,並整合通訊逾時、PWM 漸變、反轉保護與停止機制。本研究旨在建立一套低成本、可量測、可調整且具擴充性的上肢復健控制平台,作為個人化復健控制策略開發與工程驗證之基礎。
-
分享:


 115年活動熱烈報名中!